Ein Programmierhandgerät ist, in den Worten der ISO 10218-1, ein mit dem Steuerungssystem verbundenes Handgerät, mit dem ein Roboter programmiert oder bewegt werden kann. Es ist zugleich eine der sicherheitskritischsten Mensch-Maschine-Schnittstellen der Fabrik: Ein Bediener, der es trägt, betritt den überwachten Schutzraum, um aus nächster Nähe zu tippen, Punkte zu teachen und zu prüfen, und die Zustimm- und Not-Halt-Einrichtungen des Handgeräts sind die letzte Linie zwischen einem bewegten Arm und einer Person. Wenn Handgeräte von angebundenen Kabeln zu drahtlosen, tablet-ähnlichen Mobilgeräten übergehen, hört ihre Batterie auf, ein Komfort zu sein, und wird Teil der funktionalen Sicherheitskette. Dieses erste Papier über Nickel-Metallhydrid-Energie für drahtlose Programmierhandgeräte erläutert das Funktionsprinzip und das daraus resultierende Lastprofil. Es arbeitet das dreistellige Zustimmgerät durch, das Bewegung nur in seiner Mittelstellung zulässt, den Not-Halt, der einen kontrollierten Stopp befiehlt, den Betriebsartenwahlschalter, der das Teilen mit reduzierter Geschwindigkeit wählt, und die Funkverbindung, deren Verlust einen sicheren Zustand erzwingen muss. Danach zerlegt es die elektrische Last: eine dominante Touch-Display-Hintergrundbeleuchtung, einen Prozessor, der 3-D-Robotermodelle rendert, ein Funkmodul mit Sende- und Empfangsphasen und — vor allem — die Sicherheitsschaltung, die in jedem Ladezustand bestromt und deterministisch bleiben muss, denn ein Handgerät, das in der Hand eines Arbeiters innerhalb der Zelle einfach abschaltet, ist selbst eine Gefährdung. Reale Roboterdokumentation verankert das Sicherheitsverhalten, von der expliziten Drei-Stellungs-Logik der Handgeräte von Kollaborationsrobotern bis zu Not-Halts, die den Aktoren die Energie als Stopp-Kategorie-1-Ereignis entziehen.
Inbetriebnahme und Teachen erfordern, dass ein Mensch in den Reichweitenbereich des Roboters tritt und ihn durch die gewünschten Positionen bewegt, Wegpunkte definiert, Geschwindigkeiten abstimmt und Bahnen Schritt für Schritt prüft. ISO 10218-1 definiert das Handgerät als das handgehaltene Programmier- und Tippgerät; ISO 10218-2 legt die Anforderungen an das integrierte Robotersystem fest, einschließlich des überwachten Teach-Arbeitsablaufs, in dem der Automatikbetrieb gesperrt ist, ein schlüsselgewählter Teach-Modus gewählt wird und Bewegung nur zugelassen ist, solange ein Zustimmgerät gehalten wird.
Das Handgerät trägt daher eine charakteristische Gruppe von Bedienelementen: ein großes Display mit Tipp- und Programmieroberfläche, einen Betriebsartenwahlschalter, einen auffälligen Pilz-Drucktaster Not-Halt sowie einen oder mehrere dreistellige Zustimmtaster (Totmannschalter), die beim Tippen gedrückt gehalten werden. Bei einem drahtlosen Handgerät müssen all diese Elemente sowie das Funkmodul, das Tipp- und Sicherheitssignale überträgt, aus einer eingebauten Batterie laufen und dabei den Determinismus eines drahtgebundenen Sicherheitsgeräts aufweisen.
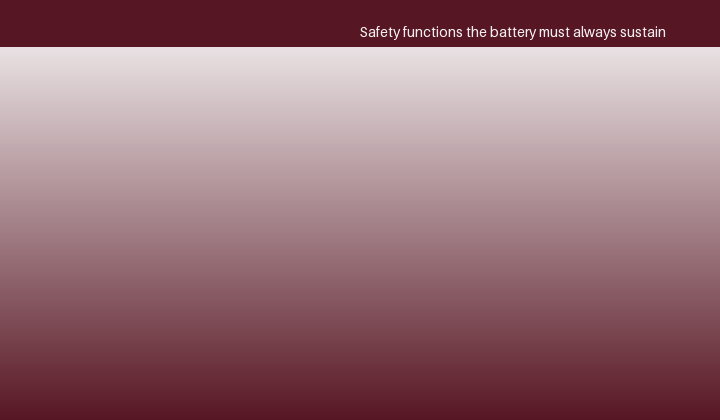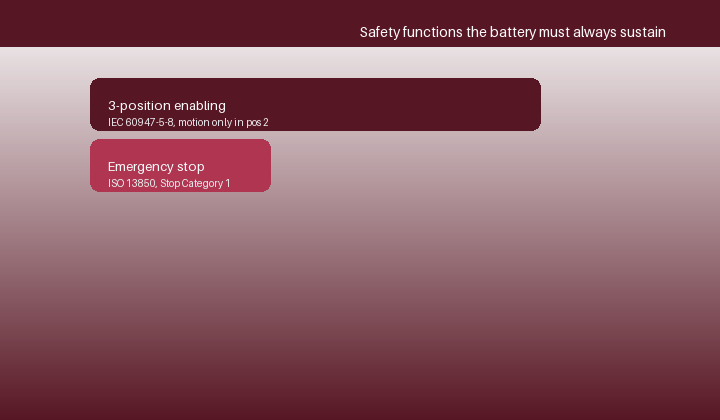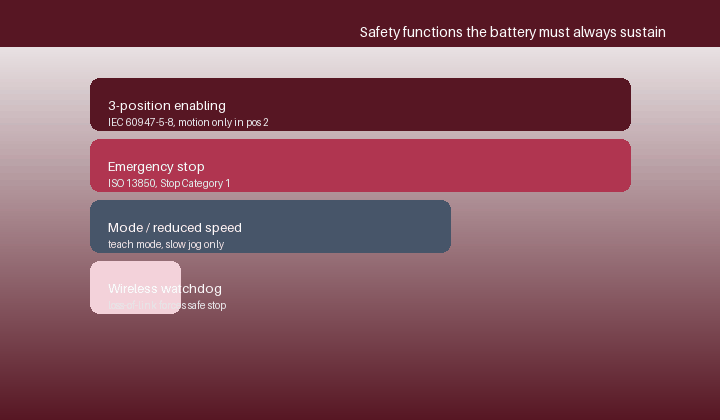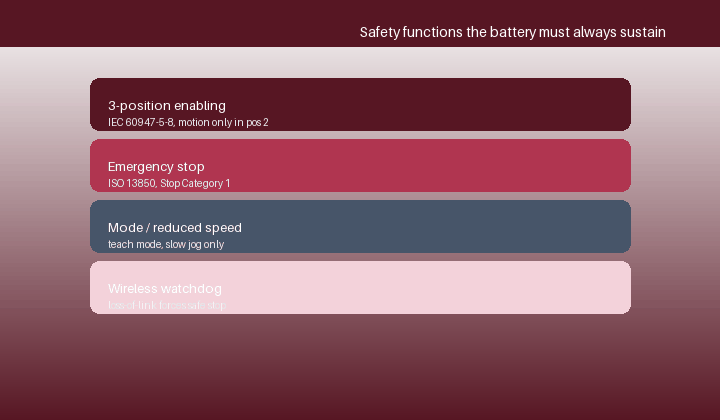
Der dreistellige Zustimmtaster, für Schaltgeräte in IEC 60947-5-8 spezifiziert und nach ISO 10218 gefordert, hat drei stabile mechanische Stellungen mit bewusst nicht intuitiver Logik: Stellung 1, vollständig losgelassen, lässt keine Bewegung zu; Stellung 2, die durch leichte Betätigung erreichte Mittelstellung, gibt Bewegung mit reduzierter Teach-Geschwindigkeit frei; und Stellung 3, in einem Panikreflex vollständig durchgedrückt, lässt wiederum keine Bewegung zu. Loslassen oder zu starkes Drücken stoppen den Roboter beide. Die Hersteller stellen klar, dass das Zustimmgerät ein betriebliches Bedienelement ist, kein Not-Halt, und dass Freifahrt (Freedrive) oder Tippen nur in Stellung 2 aktiv ist.
Diese Logik wird über zweikanalige, fehlererkennende Kontakte oder Sicherheitseingänge umgesetzt, und bei einem drahtlosen Handgerät muss der Zustand dieser Kanäle mit der niedrigen Latenz und hohen Integrität einer Sicherheitskommunikationsverbindung übertragen werden. Aus Stromsicht zieht die Sicherheitseingangskette einen kleinen, aber unverzichtbaren Dauerstrom: Sie muss in jedem Batteriezustand aktiv, entprellt und korrekt übertragen sein, weshalb ein Programmierhandgerät nicht wie ein Verbrauchertelefon entworfen werden kann, das bei null Prozent einfach abstirbt.
Der Not-Halt des Handgeräts folgt ISO 13850 und erreicht nach IEC 60204-1 eine definierte Stopp-Kategorie; die Dokumentation von Kollaborationsrobotern beschreibt das Drücken des Handgeräte-Not-Halts als Stopp-Kategorie 1, bei der die Achsen zum Stoppen befohlen werden und nach Erreichen eines überwachten Stillstands die Energie von den Aktoren und Werkzeugausgängen entfernt wird. Im Teach-Modus ist die Geschwindigkeit auf einen reduzierten Wert begrenzt — ISO 10218 begrenzt das Tippen auf langsame Geschwindigkeit, vielfach umgesetzt mit höchstens 250 mm/s — um einen Bediener im Nahbereich zu schützen.
Diese Funktionen prägen die Batterieanforderung auf eine bestimmte Weise: Das Drücken des Not-Halts oder das Loslassen der Zustimmung muss immer gelingen, und das Handgerät muss genug Reserve behalten, um den Stoppbefehl zu übertragen, die Quittung zu empfangen und den resultierenden Zustand anzuzeigen. Eine Batteriearchitektur, die unterhalb ihres „Bediener entladen“-Niveaus eine garantierte Sicherheitsreserve vorhält, ist daher zwingend, nicht optional.
Der Wechsel zur Drahtlosigkeit entfernt das Kabel, fügt aber eine Fehlerart hinzu, die ein kabelgebundenes Handgerät nie hat: den Verlust der Funkverbindung. Die Maschinensicherheitspraxis nach IEC 60204-1 und Robotersicherheitsnormen verlangen, dass eine Unterbrechung einer drahtlosen Steuerverbindung zu einem sicheren Stopp führt, wobei der Roboter anhält, wenn innerhalb eines Watchdog-Fensters keine gültige, rechtzeitige Zustimm- oder Befehlsnachricht empfangen wird. Handgerät und Steuerung tauschen daher Sicherheitstelegramme in festem Takt aus, und jede Seite, die die Verbindung als verloren erklärt, befiehlt den sicheren Zustand.
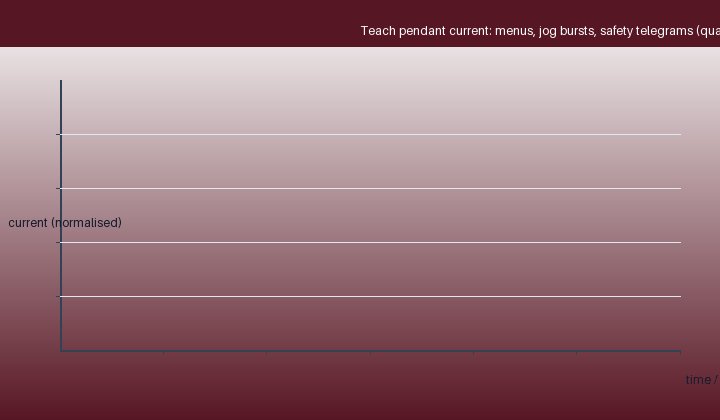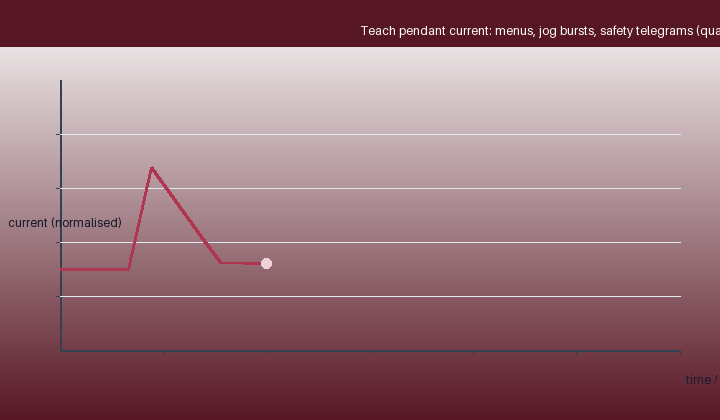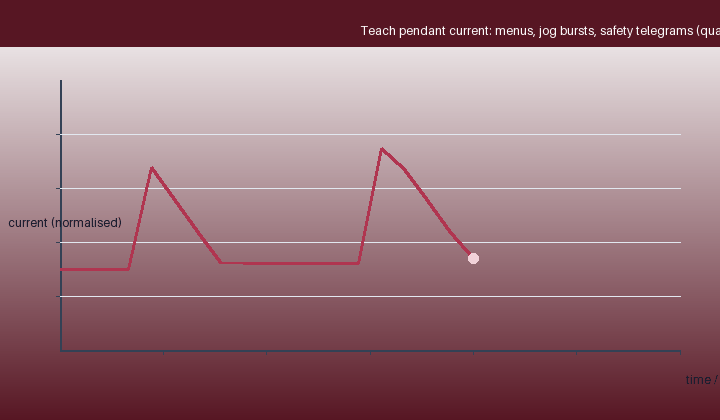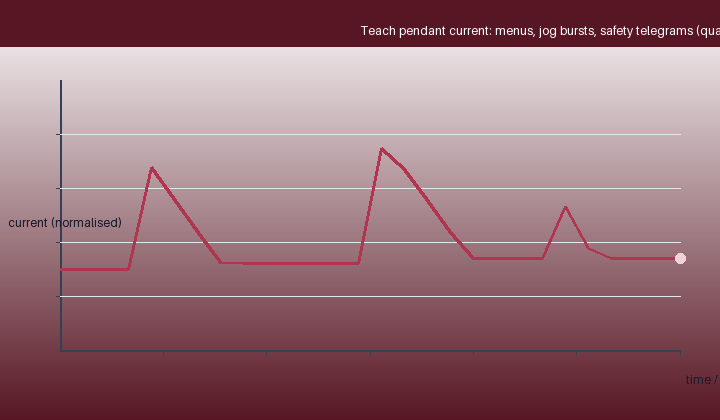
Das Funkmodul trägt eine charakteristische Last bei — eine kontinuierliche Empfangsphase mit periodischen Sendespitzen, die Tippwerte und Sicherheitskanalzustände tragen — und die Batterie muss diese Spitzen ohne Brownout stützen, den die Steuerung als Verbindungsverlust deuten würde. Die erste animierte Abbildung zeichnet den Strom des Handgeräts durch eine Teach-Sitzung nach und stellt die Display-Render-Grundlast, Tipp-Salven und Sicherheitstelegramme gegenüber; die zweite schichtet die Sicherheitsfunktionen übereinander, die die Batterie am Leben halten muss.
Der Energieverbrauch eines modernen Handgeräts wird von seinem großen, hellen Touch-Display und dem Grafikprozessor dominiert, der den Roboter und seinen Arbeitsraum rendert; Hintergrundbeleuchtungsdimmen und Bildschirm-Timeout sind die wichtigsten Energiehebel. Dahinter liegen der Anwendungsprozessor, das Funkmodul, hintergrundbeleuchtete Tasten und die stromsparende, aber immer aktive Sicherheitseingangskette. Anders als ein Tablet steuert das Handgerät zudem akustisches und taktiles Feedback und muss sofort aufwachen, wenn der Zustimmschalter gegriffen wird.
Die Last ist burstartig und interaktiv — lange ruhige Phasen der Menünutzung, unterbrochen von Tipp-Sitzungen mit hoher Bildschirmhelligkeit und kontinuierlichem Funkverkehr —, aber sie wird durch eine harte Untergrenze begrenzt: Wie auch immer der Durchschnittsstrom aussieht, die Sicherheitsfunktionen und der Verbindungs-Watchdog müssen bis zu einem definierten Batterie-Schwellenwert weiterarbeiten, unterhalb dessen das Handgerät warnt, ein kontrolliertes Ende des Teachens anfordert und schließlich die Bewegung sperrt, statt mitten im Tippen zu versagen.
Die Analyse ergibt eine Batteriespezifikation, die ganz anders aussieht als bei einem Verbrauchergerät: genug Energie für eine realistische Teach- oder Wartungsschicht mit dem Display in Arbeitshelligkeit; niedriger Innenwiderstand für Funk- und Prozessorspitzen ohne Störung der Versorgungsschiene; eine garantierte, separat veranschlagte Sicherheitsreserve, die Zustimmkette, Not-Halt und Verbindungstelegramme lange genug am Leben hält, um den Roboter zu stoppen und die Steuerung sauber zu übergeben; eine genaue, deterministische Ladezustandsanzeige; sowie Industrietemperatur- und Fallfestigkeit. Das zweite Papier macht daraus ein konkretes Packdesign und vergleicht Nickel-Metallhydrid ehrlich mit den Lithium-Ionen-Zellen von Verbrauchertablets; das dritte stellt die Nachweise nach ISO 10218, IEC 60204-1, funktionaler Sicherheit, Funk und Batterie zusammen, die ein Handgerät tragen muss.
Die Batterie des Handgeräts als sicherheitsbezogenes Teilsystem zu entwerfen — statt als beliebige Stromquelle — ist die Disziplin, die den gefährlichsten Ausfall verhindert, den ein drahtloses Lehrgerät haben kann: in der Hand eines Bedieners, der im Reichweitenbereich des Roboters steht, dunkel auszufallen.
Weijiang Power entwickelt und fertigt verschlossene Nickel-Metallhydrid-Zellen und darauf abgestimmte Industriepacks für entlegene, netzunabhängige und sicherheitsrelevante Geräte und unterstützt OEM-Partner mit Leistungsdateien nach IEC 61951-2, Sicherheitsnachweisen nach IEC 62133-2, Impulslast-Charakterisierung, Weittemperaturprüfungen und Ladegerät/Pack-Co-Validierung. Nennen Sie uns Ihr Lastprofil, Ihren Spitzenstrom, Ihren Temperaturbereich, Ihr Autonomieziel und die Normen, die Ihr Produkt erfüllen muss; unsere Ingenieure legen dann eine Zell-und-Pack-Kombination fest, die Laufzeit, Zuverlässigkeit und Lebensdauer sichert. Sehen Sie sich das Sortiment auf der Produktseite an.


